非接触で測定。
水面や粉粒体表面の上方から、または指定したターゲットへの障害物のない測定経路に沿って測定します。液中に浸すプローブを使わずに、アクセスと取付方法を計画できます。
距離を測り、レベルを把握。
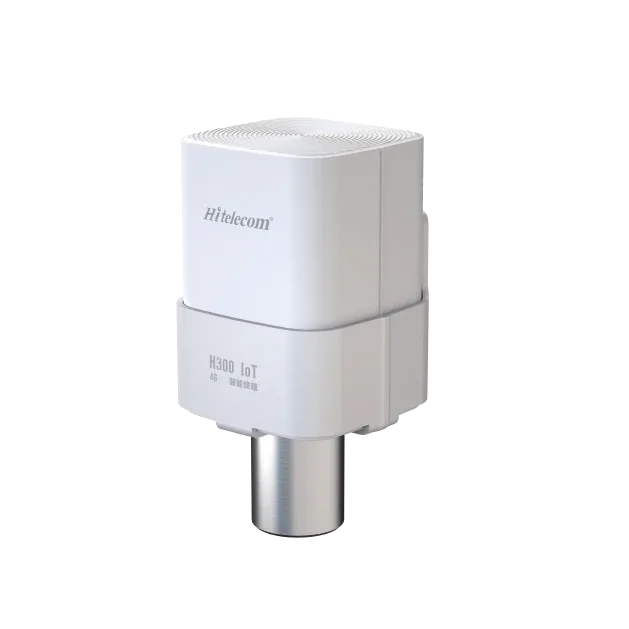
Hitelecom H シリーズのワイヤレスレーダー距離センサーは、選定した表面やターゲットまでの距離を非接触で測定します。水位や粉粒体の堆積高さを監視できるほか、変位測定プロジェクトで使用する基準点とターゲットの配置もご相談いただけます。構成に応じて、測定値を 4G、NB-IoT または LoRa 経由で Hitelecom Cloud や対応するお客様のプラットフォームに送信します。現場に合わせて、測定範囲、ターゲット、取付方法、送信設定を選定します。
主な特長
離れた場所から、水面、粉粒体、選定した位置を把握します。ターゲット、設置方法、データ接続を、チームが必要とする作業に合わせます。
水面や粉粒体表面の上方から、または指定したターゲットへの障害物のない測定経路に沿って測定します。液中に浸すプローブを使わずに、アクセスと取付方法を計画できます。
タンク、サイロ、遠隔地の測定値を一つの監視画面に集約します。設置条件に合わせて、距離の基準とレベル換算を設定します。
H310-MW012 の公表参考仕様では、測定範囲は 0.3–12 m です。その他の測定範囲や設置要件も、プロジェクトの構成として検討できます。
モデルの参考仕様には、25°C の Hitelecom 試験室条件下での精度 ±1 mm と、測定値の分解能 1 mm が記載されています。ターゲットと現場の幾何条件に合わせて、必要な性能を選定します。
モデルの参考仕様には、筐体保護等級 IP68 が記載されています。取付方法、露出する測定面、保守時のアクセスを環境に合わせて検討します。
地域のネットワークと連携方法に合わせて、4G、NB-IoT または LoRa の構成を選定します。測定、送信、アラートの要件をまとめて調整します。
公表製品情報には、NFC による設定と OTA によるファームウェアの遠隔更新が記載されています。納入する構成に対して、設定方法と更新手順を確認します。
距離と換算したレベルを、デバイス、容器、現場の記録に関連付けます。プラットフォーム担当者と、単位、測定基準、タイムスタンプ、ペイロードを調整します。
測定と設置
まず、チームが必要とする値を定めます。距離、水位、粉粒体の堆積高さ、またはターゲット位置の変化です。取付基準と測定経路によって、測定値をその目的に結び付けます。
レーダーの測定方向に沿った間隔を測定します。ターゲットの材質、大きさ、向き、および観測する最短位置と最長位置を定めます。
表面の上方に固定したセンサーでは、合意した設置基準を用いて距離をレベルに換算します。タンクの寸法と粉粒体の表面状態を基に、取付位置を検討します。
定めた軸に沿って、同じターゲットまでの距離を比較します。局所的な変位には独立した安定基準点を使用し、継手の相対間隔には対向する部材を基準とします。プロジェクトで識別する必要がある変化量に対して、構成を検証します。
距離からレベルへ
上部に固定して鉛直方向に測定する設置では、基準高さから表面までの距離を引いた値がレベルになります。同じ単位で基準を定義し、現場で検証します。
4.2 m = 6.0 m − 1.8 m
選定した測定経路に沿って直接測定する間隔。
定めた基準面に対する高さ。図示した鉛直設置では、L = H − D。
体積の算出には容器の形状やタンク換算表を使用します。流量の算出には、適切な構造物や現場固有の関係式を使用します。これらの計算はプラットフォーム担当者と調整します。
距離からターゲットの変位へ
独立した基準点に対する変位観測では、毎回同じターゲットまでの距離を比較します。基準点は評価対象の変位から独立させます。測定軸によって、観測する変位の成分が決まります。
技術者が識別する必要のある変化量を指定し、現場でターゲット反射信号、繰返し性、温度の影響、基準点の安定性を検証します。鉛直沈下として解釈するには、鉛直測定配置または別途検証した測量幾何条件が必要です。
継手や支承間隔の観測では、取付側の部材を相対基準とします。絶対変位には、別の安定した測量基準点が必要です。
剛性がありアクセス可能な取付位置と、目的の表面やターゲットへの障害物のない測定経路を確保します。距離の全範囲、ターゲットの大きさと軸合わせ、周辺構造物、充填流、環境条件を確認します。変位測定プロジェクトでは、独立した基準点と初期値を設定し、必要な変化量に対する繰返し性を検証します。試運転時には、測定値と基準を併せて確認します。
測定値から対応へ
測定はセンサーが値を取得する時点、送信はその値がプラットフォームに届く時点を指します。レベルやターゲットの変化速度に合わせて両方を定め、アラートと対応の手順を調整します。
選定したレーダー構成で、目的のターゲットまでの距離を測定します。測定スケジュールを選び、設置条件に対して基準を検証します。
選定したセルラー通信または LoRa の構成で、合意したネットワーク経路を通じて測定値を送信します。定期送信と設定したアラートを運用上のニーズに合わせます。
接続先のプラットフォームで、距離、換算したレベル、推移を確認します。運用チーム向けに、しきい値、通知先、次の対応を定めます。
現在の H シリーズのデータシートでは、4時間ごとの送信を条件に、10 年超という寿命の参考値が示されています。19,000 mAh のバッテリーは H300 の参考構成です。実際の寿命は、搭載バッテリー、測定動作、送信回数、ネットワーク条件、温度によって異なります。 変化の速い用途では、必要な更新時間と対応時間を指定してください。
用途
レーダーが実際に観測する対象で選んでください。見える水面や粉粒体表面、または合意した基準点に対する指定ターゲットです。排水、貯蔵、産業プロセス、土木インフラにわたる 48 の測定検討例をご覧いただけます。
8 業種カテゴリー 48 監視課題
AI を活用した製品合成画像で、センサー位置と測定対象の表面やターゲットの案を示しています。設置は説明用の例であり、取付方法はプロジェクトごとに選定します。
最初の 4 カテゴリーは表面レベルの選定を扱います。続く 4 カテゴリーは基準点とターゲットを用いるプロジェクトであり、仕様を定める前に、幾何条件、現場での繰返し性、選定モデルについて技術的な検討が必要です。
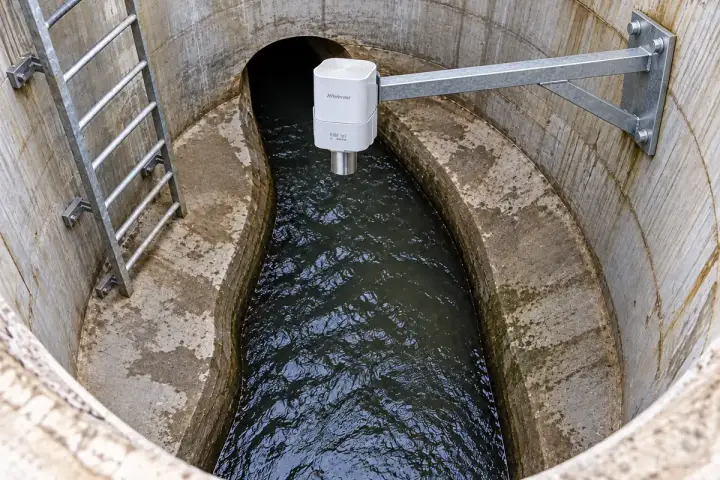
指定した排水箇所で、水位や露出した堆積物表面を観測します。記録した基準面や清掃後の槽底の初期値によって、各測定値を意味のある情報に変換します。槽の形状、表面状態、保守のタイミングを基に、プロジェクトに適した構成を選定します。推移を降雨や点検記録と比較して、次の訪問を計画します。
選定した下水マンホールの水面までの距離を測定し、測量した槽の水位基準に関連付けます。得られる推移により、排水担当チームはサーチャージ、降雨への応答、事象後の水位低下速度を確認できます。はしごや配管を避けて見通しを確保できる固定の上部取付位置を選び、結露、泡、想定される高水位条件を評価します。異常な水位は重点的な点検を行う判断材料になりますが、管内閉塞の原因と位置を特定するには、より広い排水調査が必要です。
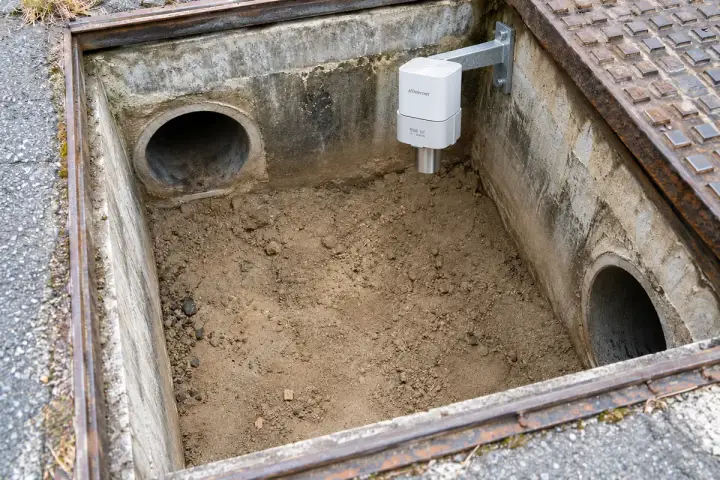
集水ますが乾いている、または堆積物が見えるまで十分に排水されているときに、露出した堆積物表面までの距離を測定します。固定取付高さと記録した清掃後の槽底の初期値を用いて、局所的な堆積高さを経時比較できます。保守チームが観測点の点検や清掃の優先順位を決める際に役立ちます。流入口の噴流を避けて代表的な広い面を選び、表面変化に伴う反射信号を評価します。水が溜まっている期間は、実際に観測している表面に応じて解釈してください。水中の堆積物厚さは別の測定課題です。
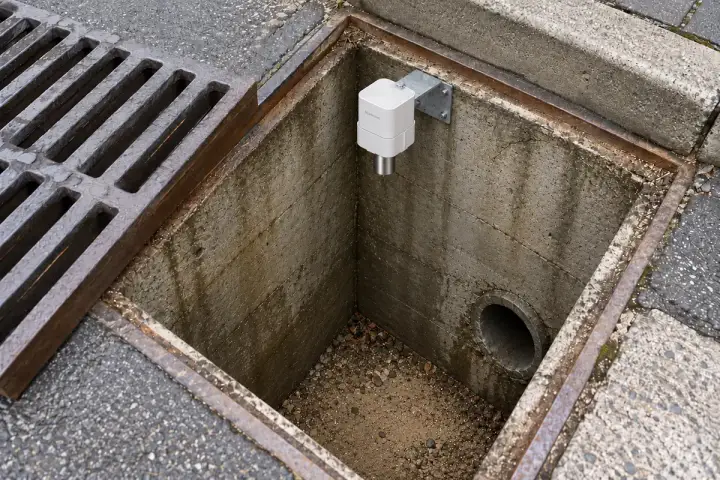
適切な低水位期や乾燥期に、道路側溝ます内の露出した砂やシルトの堆積面を観測します。距離を槽の固定基準と測量した清掃後の底面に関連付け、保守訪問の間の局所的な堆積を追跡します。その推移を降雨への応答や点検記録と組み合わせることで、清掃の優先順位に活用できます。グレーチングや周囲の金属部材を避けた測定経路を確保し、最小距離が槽に適合するモデルを選びます。各観測値が露出堆積物と、その上を覆う水面のどちらを表すかを記録します。
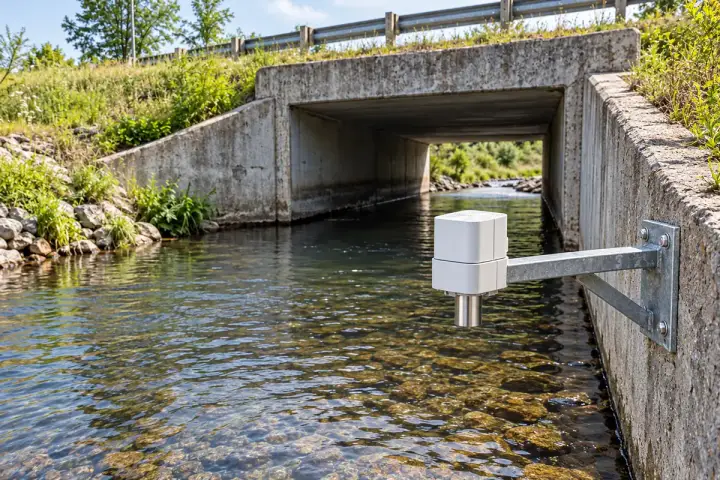
暗渠流入口の近くにある固定点で、上流水面を測定します。測量した端壁または岸側のブラケットによって、各距離測定値を現場の水位基準面に関連付けます。その推移から、排水担当チームは降雨への応答、水位低下、点検や清掃前の条件を比較できます。観測範囲を入口の乱流、浮遊ごみ、通行車両から離し、水位の全範囲で十分な空間を確保します。上流の測定値を下流水位や現場観察と比較し、排水能力の変化を理解して次の調査を計画します。
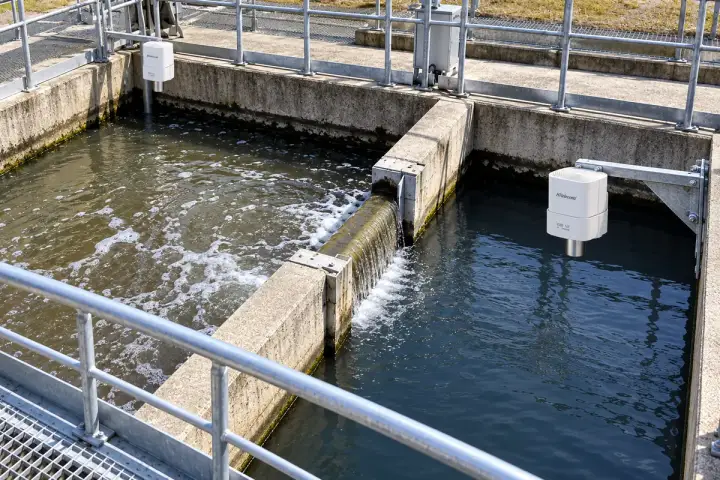
承認された上流点と下流点に別々のレーダー観測装置を設け、選定した排水区間の水位関係を把握します。両方の取付基準を共通の基準面に対して測量し、時刻を合わせた測定値を降雨、ポンプ運転、点検記録と比較します。水位差の変化は、運用者が排水能力の調査箇所や保守の実施を判断する際に役立ちます。両地点で代表的な表面を選び、局所的な乱流を確認し、観測時の条件を記録します。解釈は、対の測定値と幅広い運用状況を基に、現場の水理・保守評価の中で行います。
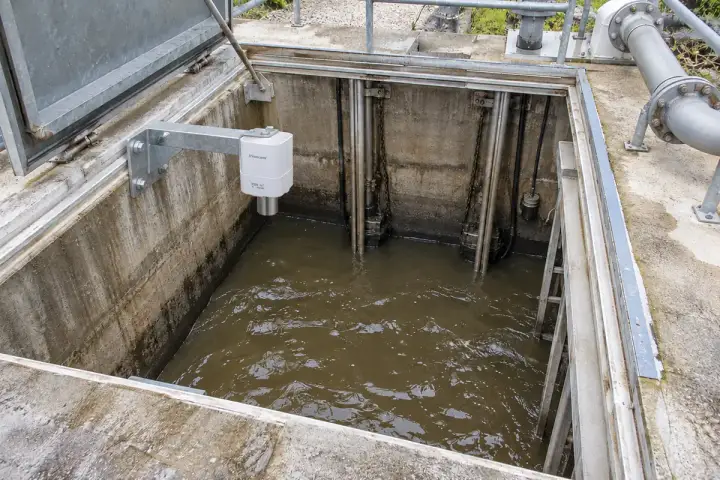
承認された上部取付位置から、揚水ポンプ場のウェットウェル内の汚水面を測定します。槽の測量基準に距離を関連付け、運用者が流入と水位低下をポンプ運転記録と併せて確認できるようにします。これらの観測値は、保守計画、運転パターンの確認、ポンプ場間の比較に活用できます。流入飛沫、はしご、ポンプ立上り管から離れた水面を選び、泡、蒸気への曝露、想定最高水位を評価します。実際の運転周期に必要な観測間隔と送信間隔を指定し、設置前に現場の区域分類と適切な機器構成を確認します。
穀物倉庫、飼料ホッパー、バイオマスバンカーの局所的な充填高さを把握します。各観測値を容器や床面の基準に対応させ、材料、変化する表面、積込作業を検討して選定します。全体の在庫量の推定には、プロジェクトの幾何条件と別途合意した校正を使用します。
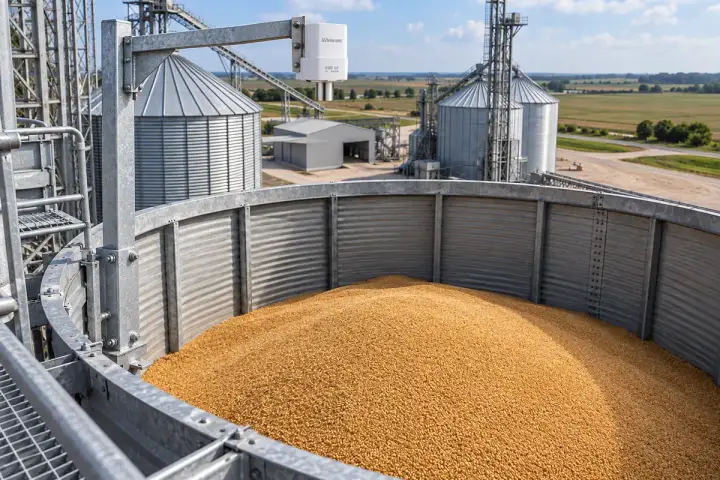
サイロ内の指定した点で、穀物表面までの距離を測定します。固定した屋根基準と測量した空の状態のレベルに関連付け、局所的な充填と払出しを把握します。その推移は、貯蔵担当チームの搬入計画、運転周期の比較、観測点での残量確認に役立ちます。充填流、壁、内部のはしごを避けた明確な測定経路を選び、穀物の山の形が変化する際の反射信号を検証します。在庫量の推定は、サイロ形状、材料の挙動、合意した校正方法を使って別途設定できます。
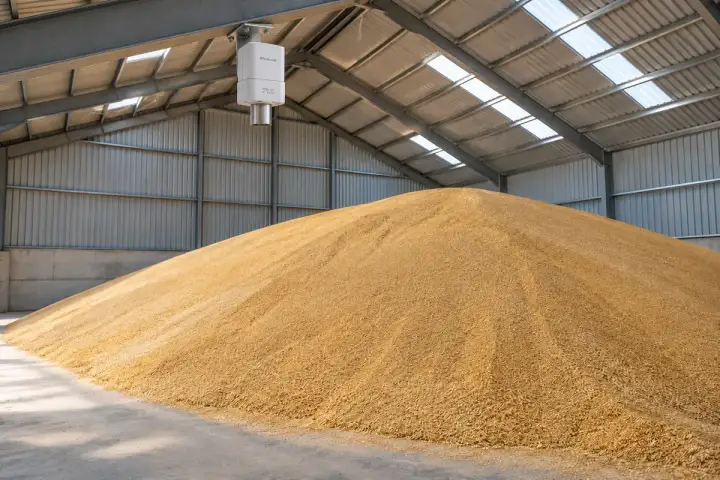
平置き倉庫で、固定屋根梁または独立支持のブラケットの下にある穀物の山の表面を観測します。貯蔵床面に対して基準を測量し、選んだ点の局所的な山の高さの変化を追跡します。倉庫チームが、指定区画の充填、払出し、上部の空き高さを比較する際に役立ちます。移動するローダー、コンベヤーの落下口、位置が変わる屋根取付部を避け、想定される山の形状全体で反射信号を評価します。貯蔵した山をより広く把握する必要がある場合は、追加観測点や別途検証した形状モデルを使用します。
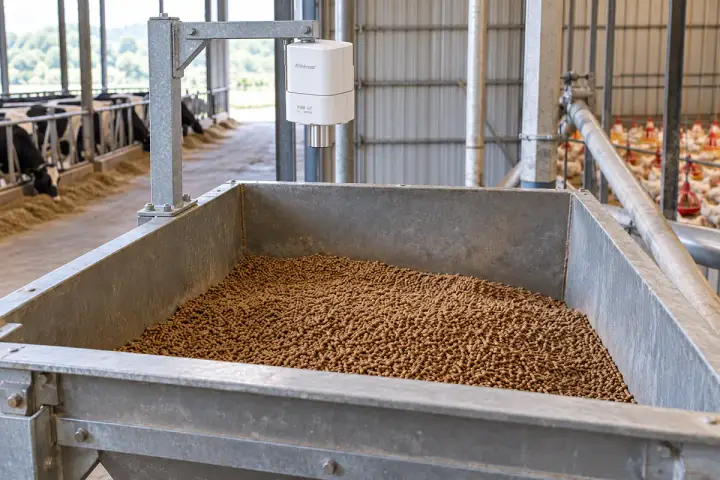
固定上部位置から、ホッパー内のペレットや粒状飼料の表面を測定します。既知の空ホッパー基準を使って距離を局所的な充填高さに換算し、補充計画や飼料使用量との比較に活用します。供給管とオーガーの動きを避けた表面を選び、充填時と排出時の変化を確認します。ホッパー形状、ブリッジ形成、傾斜した材料表面は、一つの測定点が残量をどの程度代表するかに影響します。モデル、設置方法、承認済みの機器構成を飼料と環境に合わせ、農場の配送・保守の運用に合わせて送信時刻を設定します。
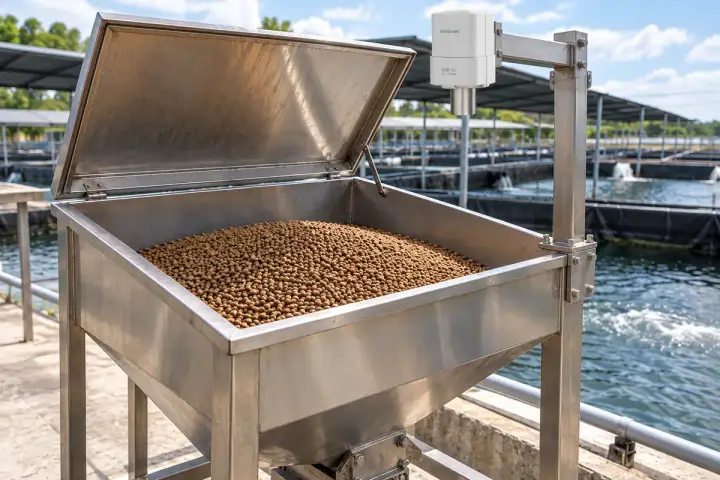
養殖用飼料容器や供給ホッパーで、材料上方の固定点からペレット表面を観測します。空容器の形状を基準に距離を換算し、補充訪問の間の局所的な減少を把握します。その推移は、養殖場チームが給餌区画ごとの残量使用を比較し、次の配送を準備する際に役立ちます。搬送設備を避けた見通しを選び、ペレット表面の変化に伴う反射信号を評価します。設置時の湿気への曝露、結露、飼料粉じん、保守アクセスを指定し、実際の給餌・補充スケジュールに合わせて送信設定を調整します。
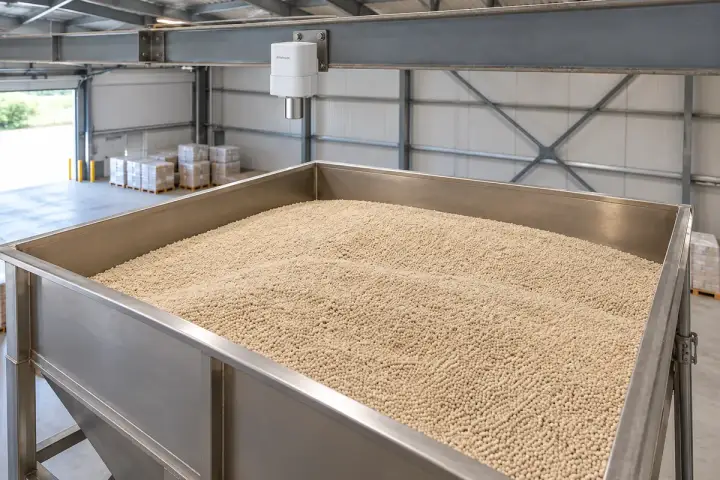
供給容器や区画された貯蔵区域で、指定した粒状肥料の表面を測定します。空の状態の固定基準を設定し、距離を局所的な材料高さとして解釈して、バッチ処理や補充記録と比較します。充填流を避けた広い面を選び、排出時の傾斜変化を評価します。プロジェクト検討では、正確な配合、腐食への曝露、粉じん特性、区域分類に応じた要件を確認します。数量推定が必要な場合は、運用チームが使う表面高さの観測とは別に、容器形状と校正を合意します。
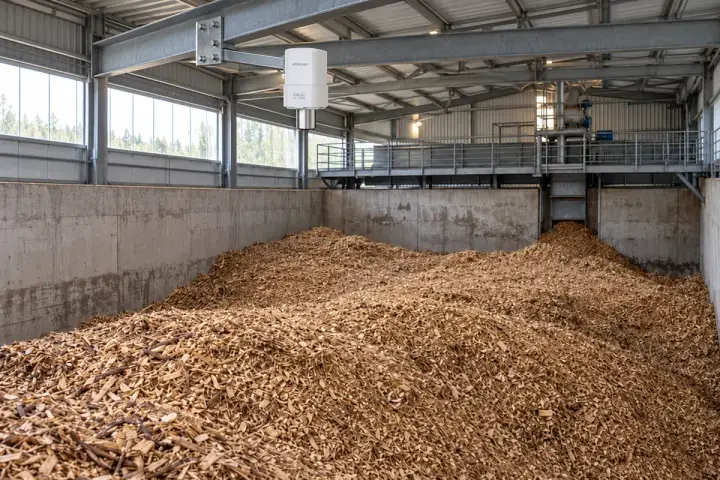
バンカーの固定基準の下にある選定点で、木質チップやバイオマスの表面を測定します。測量した床面に距離を関連付け、積込みと払出しに伴う局所的な残量高さを把握します。観測値をコンベヤーの稼働や消費記録と併せて確認し、補充計画に活用します。ローダーと充填流を避けた範囲を選び、不均一で変化する材料表面の反射信号を評価します。現場に対する材料、粉じんの区域分類、機器構成を確認します。全体の在庫計算には、バンカー形状と山の形状変化を考慮する方法が必要です。
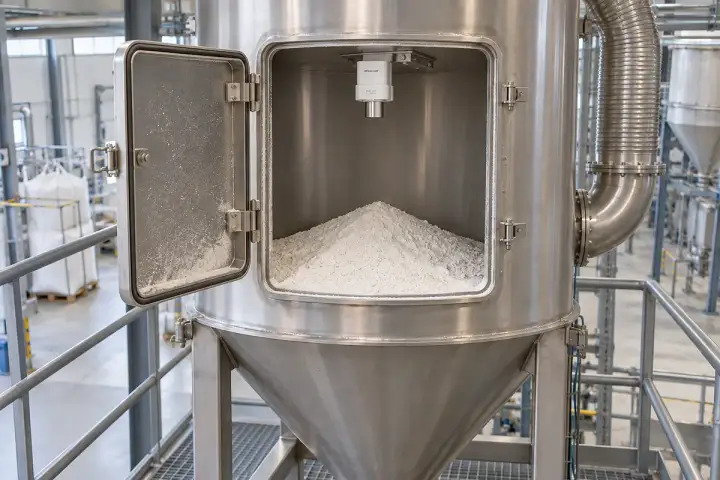
承認された固定位置から、選定した粉体、ペレット、石炭、鉱物の表面を観測します。材料特性、粉じん、プロセスへの曝露、現場で必要な承認に基づいて構成を検討します。局所的な高さの推移を供給計画に活用し、全体の数量推定は、検証した貯蔵設備の幾何条件に合わせて別途設定します。
供給容器内の指定した化学粉体や添加剤の露出表面を測定します。固定上部基準と記録した空の状態のレベルを使い、局所的な充填高さをバッチ使用量や補充記録と併せて追跡できます。充填噴流、撹拌機、内部障害物を避けて測定経路を配置し、想定される表面変化全体で反射信号を評価します。選定では、実際の配合、粉じん量、蒸気への曝露、材質適合性、必要な危険区域認証を検討します。日常の材料計画や別途校正した在庫推定に測定値を使用する前に、プロジェクト構成をこれらの条件に適合させます。
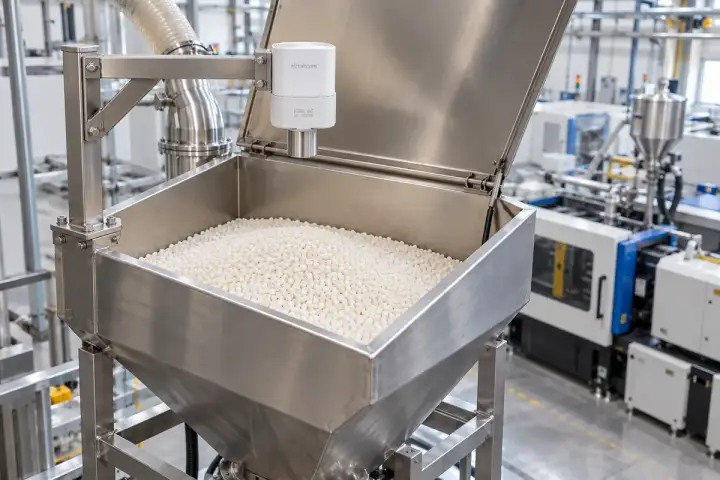
プラスチック製造工程に供給するホッパー内の樹脂ペレット表面を観測します。固定取付基準を空ホッパーに対して測量し、距離測定値を局所的な充填高さに関連付け、バッチ需要と併せて確認します。投入管や可動供給設備を避けた代表的な面を選び、指定した樹脂と表面傾斜で反射信号を試験します。設置検討には、温度、静電気や粉じんの条件、周辺構造物、保守アクセスを含めます。ホッパー形状と材料の挙動がプロジェクトの在庫要件に適合する場合は、校正した数量推定を追加できます。
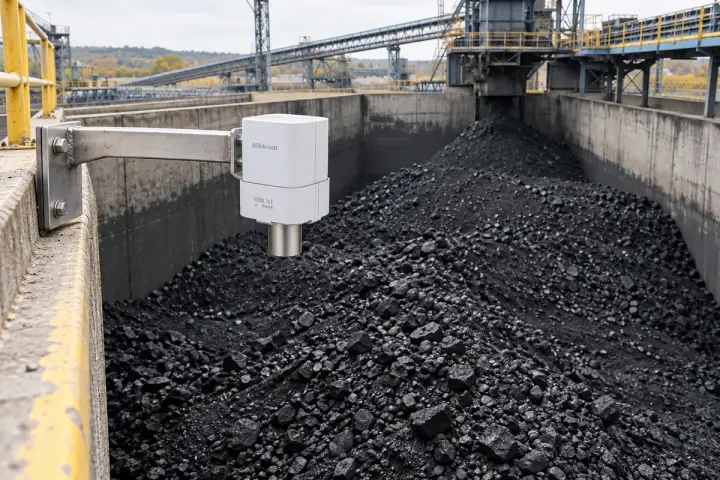
地上バンカー内の指定した点で、石炭表面を測定します。バンカーの測量済みの空の状態のレベルを基準に距離を換算し、局所的な払出しを取扱作業や補充記録と比較します。コンベヤー落下口、壁、鋼構造物を避けた明確な経路を選び、石炭の粒径、粉じん条件、山の傾斜変化に対する応答を評価します。構成を選ぶ前に、現場で必要な機器承認と設置方法を指定します。得られる局所的な高さの推移は燃料取扱計画に役立ちます。全体の在庫推定には、バンカー形状、表面の代表性、別途合意した校正方法が必要です。
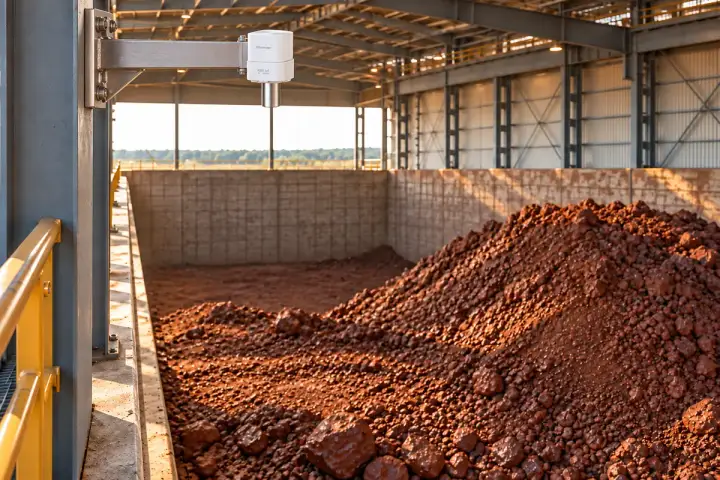
固定構造基準の下で、鉱石や鉱物の貯蔵山の選定表面を測定します。測量した床面や空区画のレベルによって、距離を局所的な山の高さに関連付け、材料取扱計画と補充計画に活用します。ローダー経路、落下材料、近くの鋼構造物を避けて観測位置を定め、想定される岩石寸法と表面角度の範囲で反射信号を検証します。モデルと取付方法を、必要な測定範囲、粉じん環境、現場の承認要件に適合させます。貯蔵山の総量が必要な場合は、別途検証した在庫算出方法で、適切な幾何条件と追加観測を組み合わせます。
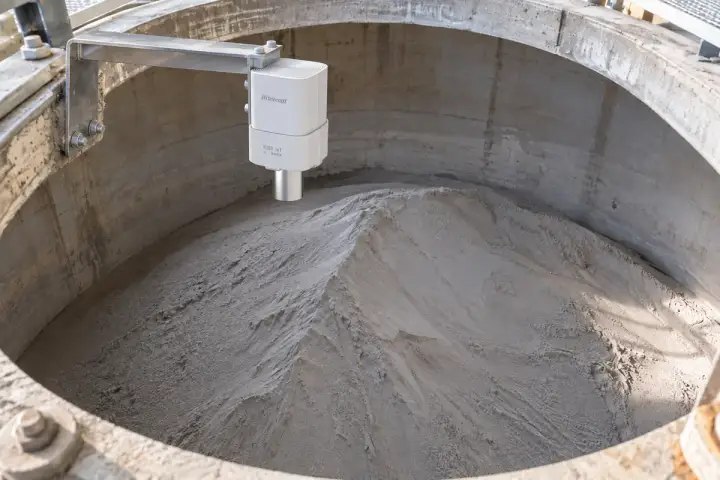
承認されたサイロ上部接続部から、セメントや石灰の表面を測定します。固定基準と記録した空の状態のレベルによって、距離を局所的な充填高さで表し、材料搬入や排出記録と比較できます。流入材料、サイロ壁、内部構造物を考慮して位置を選び、想定粉体傾斜と充填条件を含む反射信号の試験を行います。構成選定前に、粉じん、材質適合性、プロセス温度、必要な承認を指定します。観測値は選定点の供給計画に役立ちます。在庫量には、サイロ形状と別途校正した材料表面の解釈が必要です。
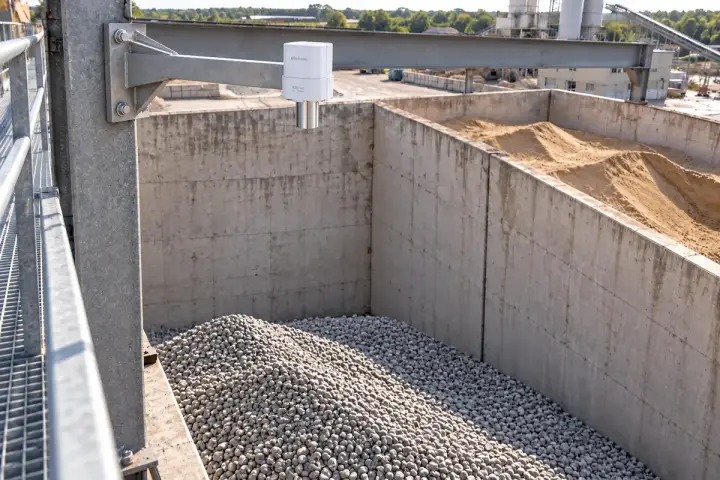
区画されたバンカーや貯蔵区画内の選定箇所で、砂や骨材を観測します。測定した表面距離を固定上部基準と測量した区画床面に関連付け、積込みと払出しによる局所的な高さ変化を把握します。その推移は、材料担当チームが消費量を比較し、次の補充を計画する際に役立ちます。ローダーの走行と充填落下を避けて観測位置を定め、粒径と山の傾斜の変化に伴う反射信号を評価します。設置環境と必要な構成を確認し、山全体の体積推定は、幾何条件と校正に関する別の課題として扱います。
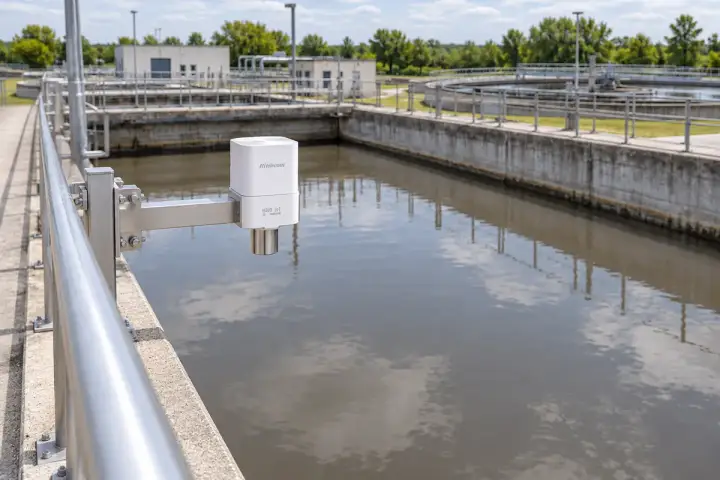
浄水施設、貯水池、プロセスタンクの表面観測値を、測量した基準面に結び付けます。液体の条件、固定取付、アクセス、必要な動作範囲に合わせて設置方法を選定します。レベルの推移を現場記録と併せて確認し、貯蔵量の推定を別途設定する場合は、検証した幾何条件を使用します。
液体上方の固定位置から、選定した浄水施設の処理水槽の水面を測定します。水槽の基準面に対して基準位置を測量し、流入、移送、水位低下の期間を通じて距離測定値を水位として比較します。運用者は局所的な貯水の推移を、ポンプや処理の記録と併せて確認できます。曝気、飛沫、浮遊ごみ、内部設備を避けた水面を選び、予定する動作範囲全体で測定値を確認します。送信設定と承認済みの設置材料を、浄水工程、保守アクセス、実際の運用条件に合わせます。
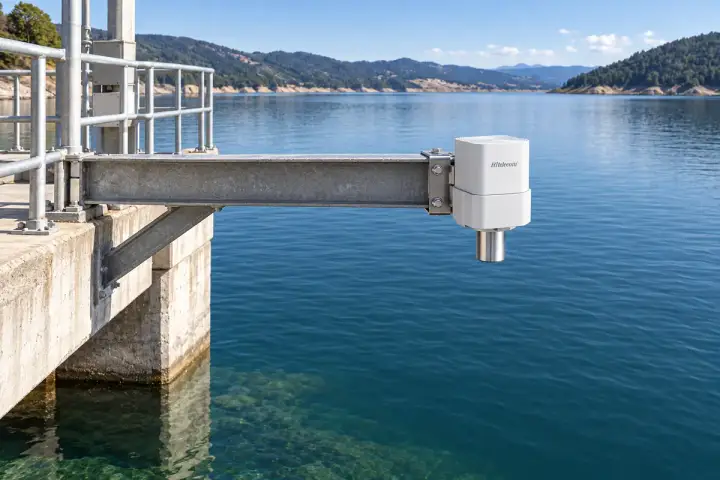
貯水池岸の固定桟橋や短い片持ちアームの下で、水面を測定します。観測所の測量基準面に距離を関連付け、資源計画、季節変化の確認、他の観測値との比較に使う局所的な水位記録を作成します。船舶の活動、張り出した植生、強い流入乱流を避けた開けた水面を選び、想定される波と水位の全範囲を評価します。取付基準の安定性を経時確認します。貯水量の推定は、認められた水位・体積関係と現場の測量済みの幾何条件を用いて別途設定できます。
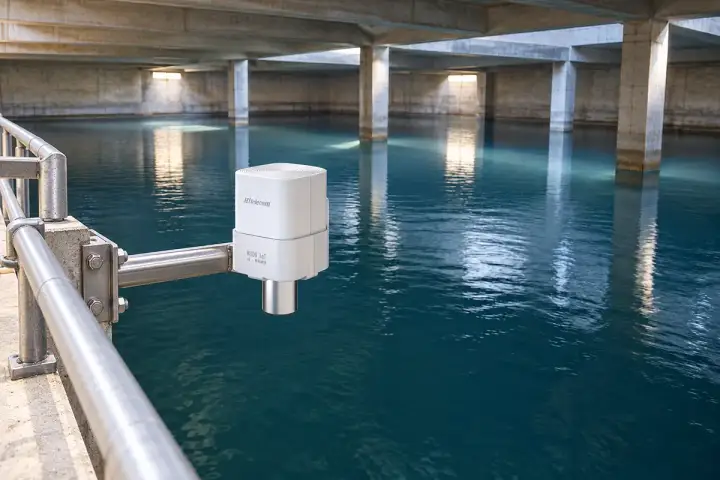
承認された屋根開口部や内部保守位置から、覆蓋付き飲料水貯水槽内の水面を測定します。固定取付高さを貯水槽の測量基準に関連付け、補充や需要変化に伴う局所的な水位を運用者が把握できるようにします。これらの観測値を水道施設の運転記録と組み合わせることで、残量確認や保守訪問の計画に活用できます。梁、はしご、流入飛沫を避けた見通しを選び、結露、アクセス、動作範囲全体を確認します。現場で承認された材料と衛生手順を使用し、貯水体積の換算には検証済みの貯水槽寸法を使用します。
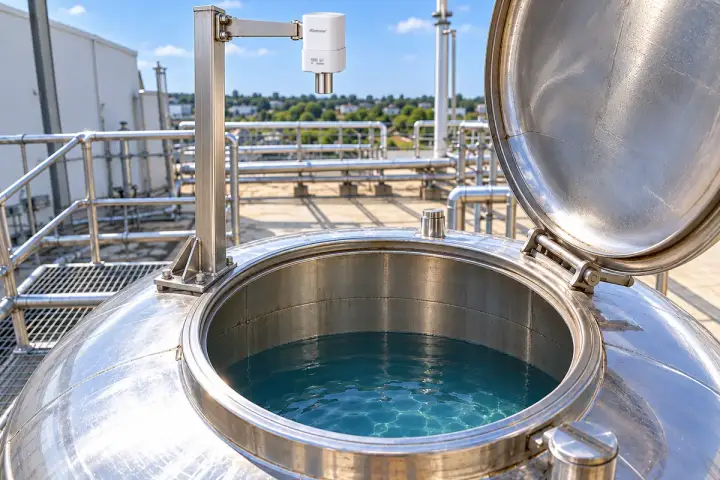
承認された上部接続部から、建物の貯水タンク内の水面を測定します。タンクの既知の空水位と満水位を基準に距離を換算し、施設管理チームが水位低下、補給、利用可能な残量を比較できるようにします。フロート機構、給水飛沫、内部配管を避けて観測位置を定め、動作範囲全体で空間を確保します。実際のタンクに対して、開口部、結露、材料の要件を確認します。建物の消費量と保守スケジュールに送信を合わせ、体積推定を別途設定する場合は検証済みのタンク寸法を使用します。
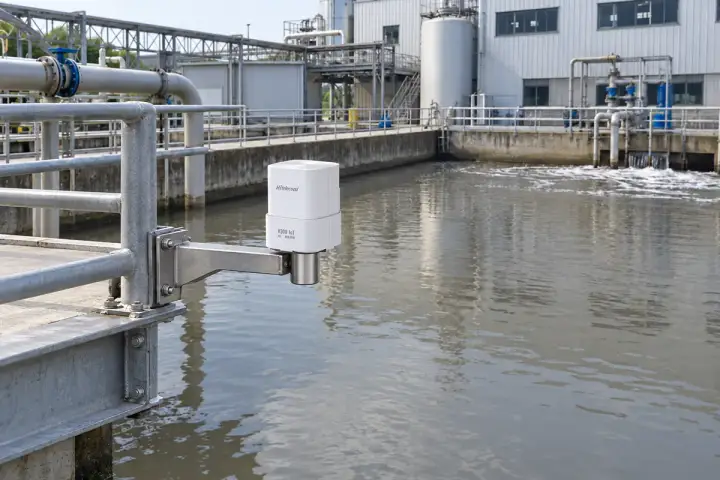
固定上部位置から、繊維・染色工程の調整槽の排水面を測定します。取付基準を槽の基準面に対して測量し、運用者が流入、水位低下、移送を処理・ポンプ運転記録と併せて比較できるようにします。その推移は、次の工程に供給するバッファーの調整に役立ちます。強い撹拌、流入飛沫、浮遊物を避けた代表的な表面を選び、泡や化学蒸気への曝露を評価します。実際の排水プロセスに必要な材質適合性、設置承認、送信要件を指定し、体積推定には検証済みの槽形状を使用します。
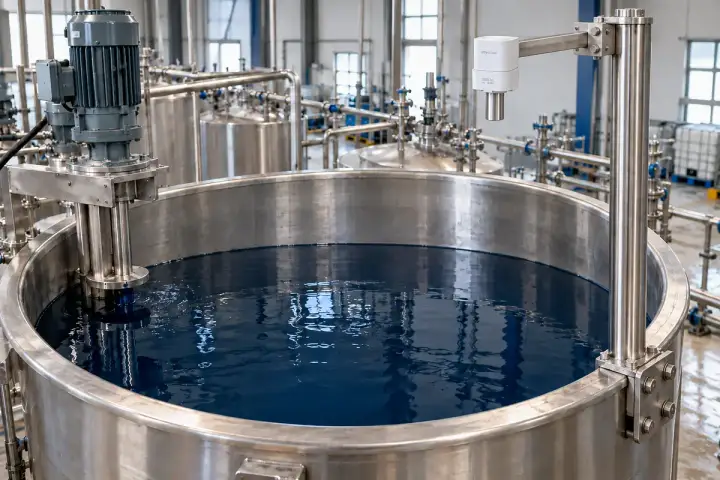
承認された染浴調製タンクやプロセス供給タンクの露出液面を観測します。固定取付基準と記録した空の状態のレベルによって、バッチ調製と払出し中の距離を局所的な充填高さとして解釈できます。生産チームは、この推移を配合調製、補充、保守記録と併せて確認できます。撹拌羽根、配管、流入飛沫を避けて測定位置を定め、撹拌と表面変化全体で反射信号を評価します。構成と別途校正する数量換算を選ぶ前に、実際の化学的条件、蒸気、温度、機器承認、保守アクセスを確認します。
設備や容器に物理的に結合した一つのターゲットと、指定した基準点を中心にプロジェクトを計画します。構成を選定する前に、観測軸、基準点の挙動、ターゲットの反射信号、設置状態での繰返し性を確認します。運転状態と観測タイミングを合意することで、距離の推移を技術チームに役立つ情報にします。
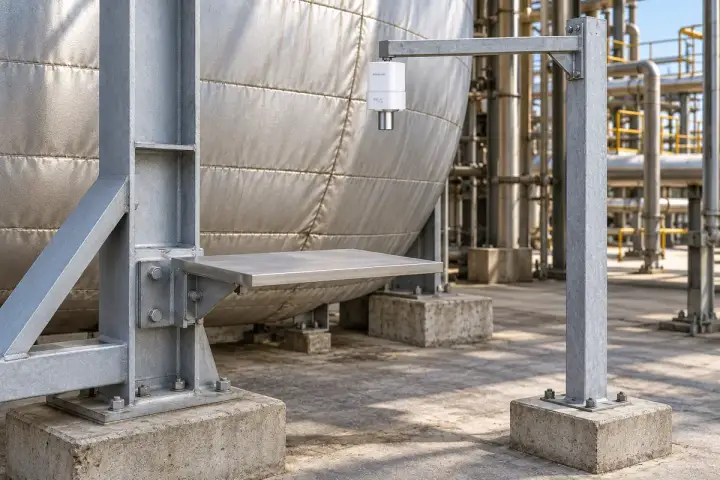
高温ではなくアクセス可能なボイラー外部支持部の、広い承認済みターゲットまでの距離変化を観測します。基準取付部はその支持部から独立して設け、プロジェクトの安定した基準点に対して確認します。図示した鉛直配置では、合意した温間・冷間の運転状態で初期値と比較し、観測軸方向のターゲット変位を把握できます。技術検討で比較可能な運転条件を定め、取付温度、繰返し性、必要な観測タイミングを評価します。高温プロセスに曝される範囲を避けて設置し、検証したターゲット反射信号とプロジェクトの測定要件から構成を選定します。
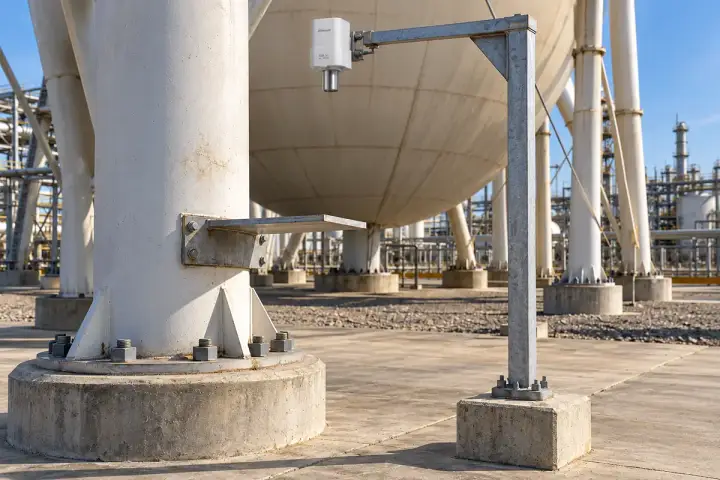
選定した球形タンク支持部に取り付けた、広い承認済みターゲットまでの距離を測定します。隣接する基準点を別途測量した基礎上に設け、観測期間中の安定性を確認します。記録した初期値と検証した鉛直配置によって、技術チームは指定した運転条件で局所的な支持部変位を比較できます。ターゲット取付、空間、反射信号の挙動、温度の影響を、プロジェクト構成の検討で評価します。解釈は選定したターゲットと軸に適用されます。タンク所有者がアクセス、区域分類に応じた要件、全体の容器監視計画における測定値の位置付けを定めます。
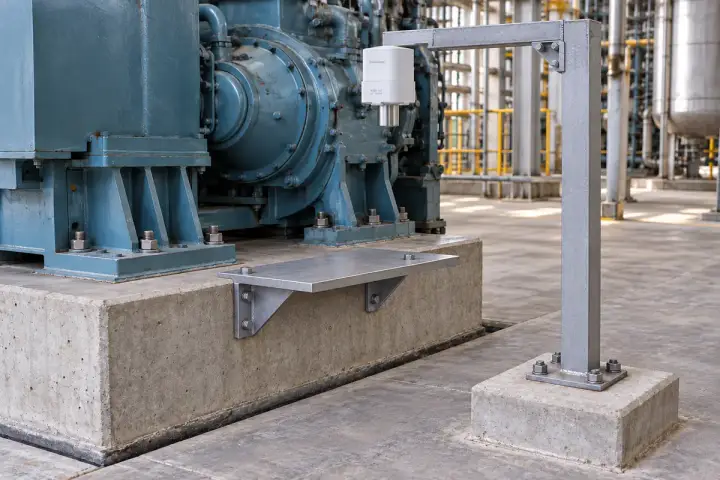
機械基礎のアクセス可能な縁に取り付けた広いターゲットを観測します。近くの基準点を独立して検証した水準基準点に結び付け、監視する基礎とは別に安定性を確認できるようにします。合意した機械状態と保守期間に、距離を受け入れた初期値と比較します。鉛直配置では、局所的な鉛直変位として解釈する前に軸の幾何条件を確立します。プロジェクト試験で、想定運転条件下のターゲット反射信号、取付温度、繰返し性を評価します。技術チームは、この選定点の観測を基礎の点検・保守計画にどう活用するかを定めます。
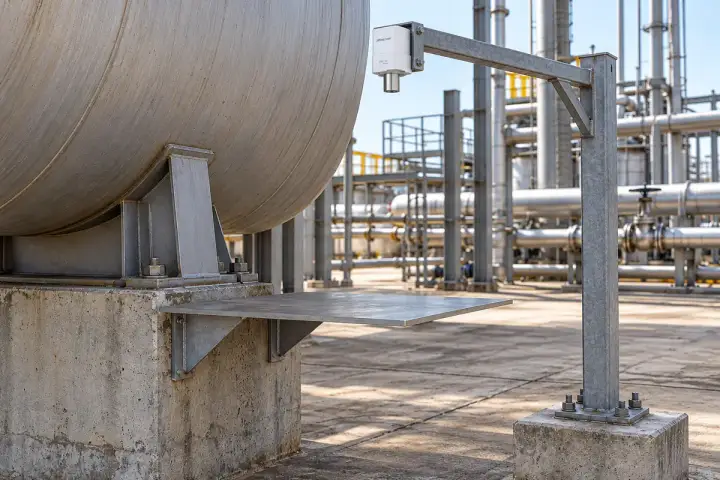
別の基準を持つ固定取付点から、選定した貯蔵タンク支持部の承認済みターゲットを測定します。初期距離、ターゲット取付、観測軸を記録し、合意した運用状態間で測定値を比較します。鉛直配置で局所的な支持部高さ変化を報告する前に、基準の安定性と軸を検証します。構成検討では、タンクの運転周期全体で、ターゲット反射信号、想定変位、周辺配管、温度、アクセスを考慮します。得られた観測値を選定支持部の技術検討に活用し、タンク全体の測量・点検記録を解釈と保守判断の背景情報にします。
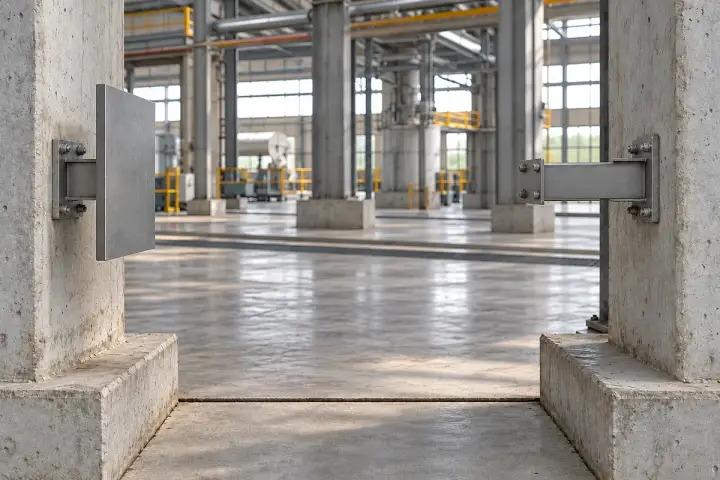
工場の構造継手を挟み、対向部材に固定した広い承認済みターゲットまでの距離を測定します。両取付点と観測軸を記録し、初期値との比較によって選定箇所の相対的な開きを表します。技術チームは、この推移を温度、施工活動、保守記録と併せて確認できます。想定変位範囲全体でターゲット反射信号と障害物のない間隔を検証し、構成選定前に必要な現場繰返し性を確立します。測定値は、この二つの部材間の関係として解釈します。絶対変位情報も必要な場合は、独立した測量基準を使用します。
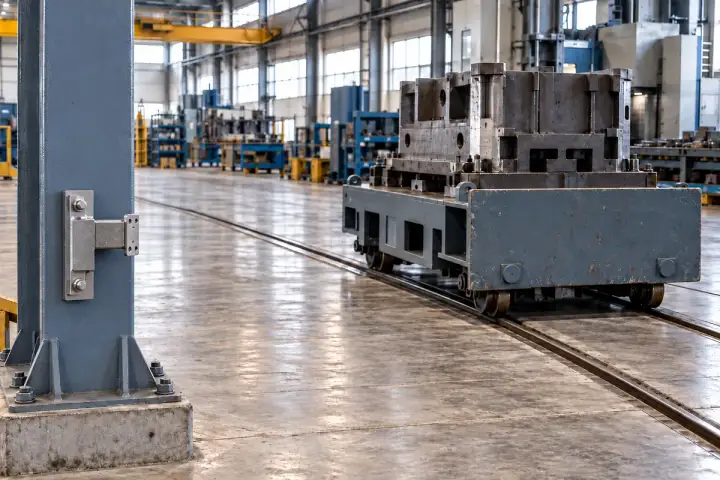
測定経路の端にある固定基準から、低速で動く設備や台車上の広いターゲットを観測します。距離を記録した初期値に関連付け、安定した停止位置や合意した低速観測条件で位置を比較します。指定した設置条件で、運転記録、点検計画、位置確認に活用できます。他の設備が測定経路に入らないようにし、全移動範囲でターゲット反射信号を検証します。観測用構成を選ぶ前に、必要なタイミング、移動速度、現場繰返し性、プラットフォームでの処理をプロジェクトで指定します。
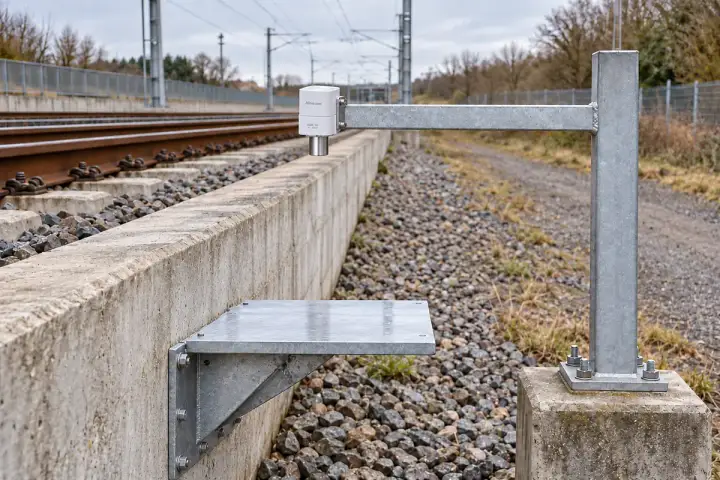
鉄道、トンネル、港湾の観測では、承認されたターゲット、障害物のない測定経路、検証した基準点配置をまず確立します。各プロジェクトで、構成選定前に取付方法、幾何条件、設置状態での繰返し性、観測タイミングを確認します。選定軸方向の記録は、インフラ所有者の測量・点検計画と併せて解釈します。
鉄道の軌道支持スラブの外縁に取り付けた、広い承認済みターゲットを測定します。評価対象の変位区域と車両通過範囲の外側に、別途測量した基礎上の基準点を設けます。検証した鉛直観測軸で初期値と比較し、合意した静止時や保守時間帯に局所的な支持高さの変化を検討できます。構成選定前に、ターゲット反射信号、周辺金属部材、基準点の安定性、必要な繰返し性を評価します。鉄道技術者がターゲット取付とアクセス方法を定め、観測スケジュールと、軌道全体の測量・保守計画における選定点の記録の役割も決定します。
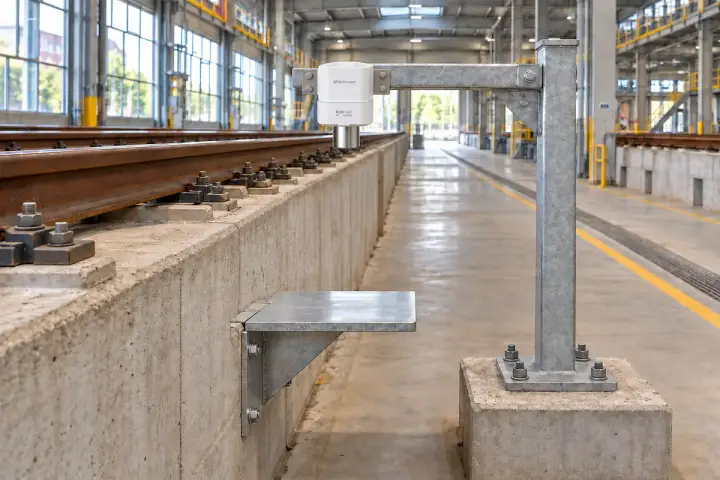
近くに独立して確立した基準点から、選定したライトレール支持部や台座に取り付けた広いターゲットを観測します。初期距離を記録し、局所的な高さ変化として解釈する前に鉛直測定軸を検証します。合意した静止状態や運用条件で比較可能な観測を行い、鉄道技術者の点検・測量記録と併せて確認します。プロジェクト評価で、必要な期間全体のターゲット取付、離隔、反射信号の挙動、基準点の安定性を確認します。その支持位置で識別する必要がある最小変化量、許容される現場繰返し性、合意した観測タイミングに基づいて構成を選定します。
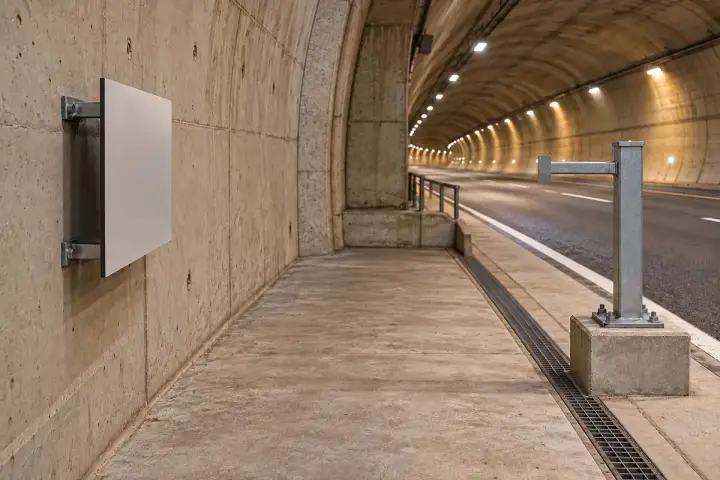
保護された保守区域内の測量済み固定基準点から、選定した道路トンネル覆工セグメントの広い承認済みターゲットを測定します。初期距離と測定方向を記録し、トンネル技術者がその軸方向の変化を解釈できるようにします。観測値を施工活動、温度、監視範囲全体の測量と併せて確認します。プロジェクトで、想定条件全体の基準点安定性、ターゲット取付、反射信号を確認し、交通や他の移動物体から明確に隔離します。トンネルの技術計画で定めた必要な変化量、現場繰返し性、監視期間に基づいて構成と送信設定を選定します。
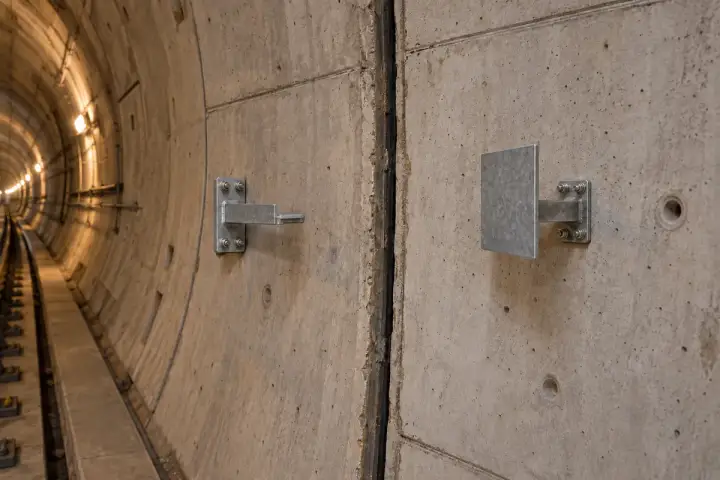
一方のトンネルセグメントのオフセットブラケットから、隣接セグメントに取り付けた広い承認済みターゲットまでの距離を観測します。物理的に狭い継手幅をセンサーとターゲットの間隔にするのではなく、選定モデルの測定範囲内に明確な測定基線を設定します。両取付部、継手形状、初期測定値を記録し、選定軸方向の相対的な開きを追跡します。記録は、温度、施工、トンネル測量の観測値と併せた技術検討に活用できます。想定継手変位全体で離隔とターゲット反射信号を評価し、有効な比較に必要な設置状態の繰返し性を定めます。セグメントの絶対変位も必要な場合は、トンネル技術者が確立した全体の測量監視網に各セグメントを関連付けます。
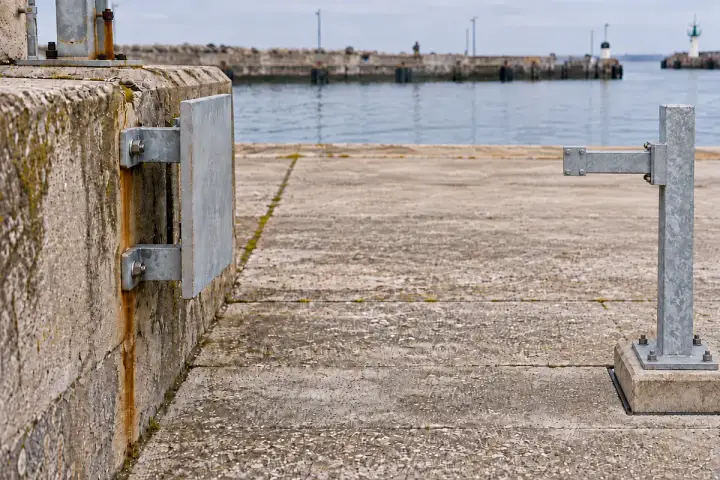
別途測量した陸側基準点から、選定した岸壁部材に取り付けた、乾いた露出ターゲットを測定します。初期距離と測定軸を設定し、予定観測期間全体で基準点の安定性とターゲット反射信号を評価します。港湾技術者は局所的な距離変化を、潮位、温度、荷重、点検記録と併せて確認できます。短く障害物のない経路を確保できる保護された保守位置を選び、船舶、車両、仮設工事が観測範囲に入らないことを確認します。技術計画で観測する変位と必要な現場繰返し性に対して、構成と送信を選定します。
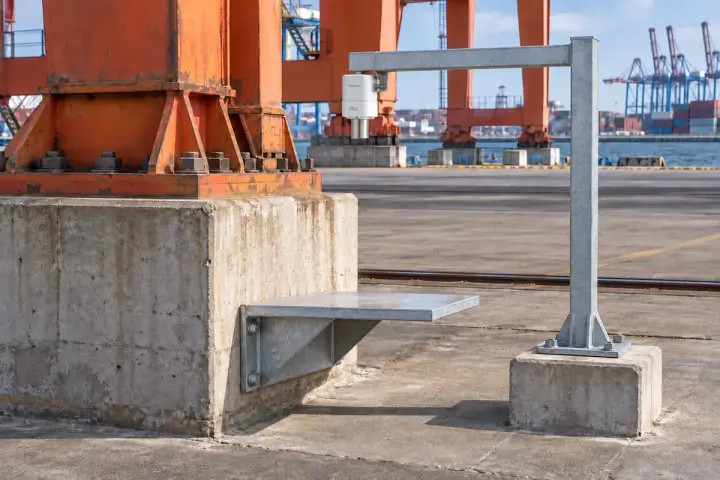
近くに独立して測量した基準点から、アクセス可能な港湾設備基礎に取り付けた広いターゲットを観測します。鉛直配置では、初期距離からの変化を局所的な基礎高さの変化に関連付ける前に、基準点の安定性と軸を検証します。合意した設備状態で観測値を比較し、荷重、温度、点検記録と併せて確認します。プロジェクト評価で、監視期間全体のターゲット取付、反射信号、空間、基準点の挙動を確認します。技術者が必要とする繰返し性、意味のある最小変位、ガントリーや他の港湾設備周辺で承認された保守アクセスに基づいて、構成とタイミングを選びます。
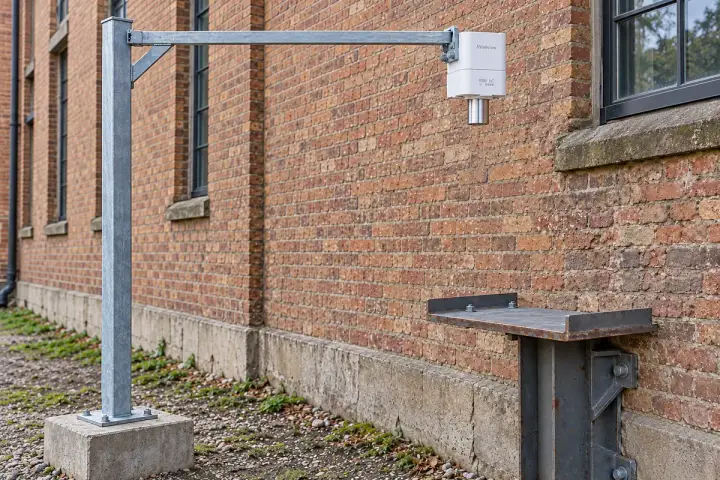
承認された表面または物理的に取り付けたターゲットを使い、選定した建物、橋梁、歴史遺産の観測点についてプロジェクトを計画します。基準点と観測方向を検証し、局所的な沈下として解釈する場合は鉛直方向の幾何条件を確立します。現場での受入確認と許可された取付方法に基づいて、構成と全体評価における各記録の役割を定めます。
許可された取付方法で、選定した建物下部部材に確実に取り付けた広い承認済みターゲットを測定します。評価対象の変位区域の外側に独立した基準点を設け、安定性を検証し、鉛直測定軸を記録します。そのうえで、技術者が受け入れた監視配置の中で、初期距離からの変化を局所的な鉛直変位として検討できます。プロジェクト試験で温度と運用条件全体の設置状態での繰返し性を確認し、測量確認によって基準点が安定していることを検証します。実際の現場に合意した観測間隔を使用し、選定点の記録を点検や全体測量の証拠と併せて建物評価に活用します。
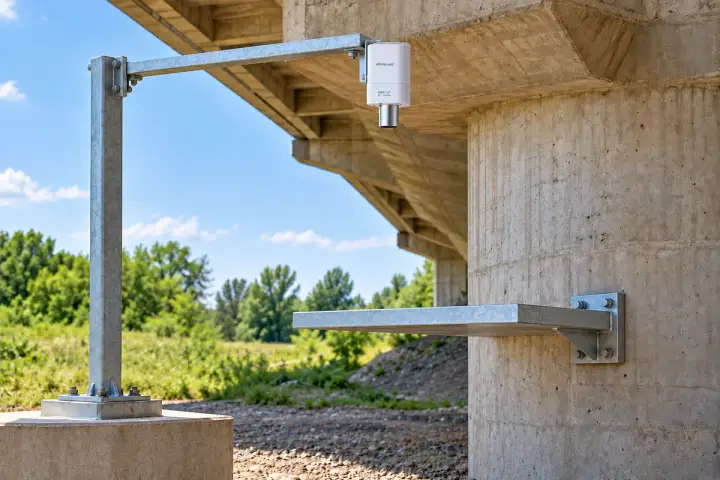
別途測量した基準点から、アクセス可能な橋脚部材に取り付けた広いターゲットを観測します。監視期間中の局所的な鉛直変位を比較する前に、明確な鉛直測定軸と受け入れた初期値を設定します。橋梁技術者がターゲット取付、基準点確認、各観測値の解釈に用いる比較可能な荷重・温度条件を定めます。プロジェクトで必要な最小変化量に対して、反射信号と設置状態の繰返し性を検証します。保護された短い経路と記録した基準面によって、選定点の記録を橋梁全体の測量に関連付け、長期観測や供用期間の観測目的に合うタイミングを選びます。
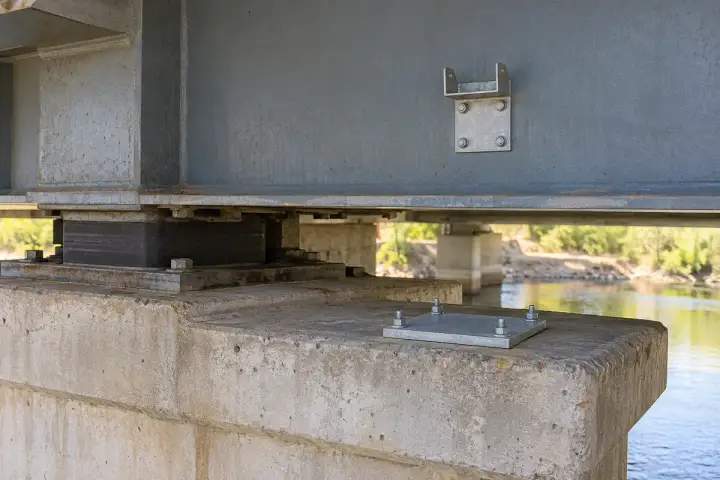
橋桁の承認済みブラケットから、支承の隣にある橋脚頭部に固定した広い水平ターゲットまでの距離を測定します。下向きセンサーとオフセットターゲットで、支承機構の外側に明確な観測経路を確保します。初期値と鉛直軸を記録し、合意した荷重・温度条件で桁と支持部の相対関係を比較します。想定変位全体でターゲット反射信号、離隔、設置状態の繰返し性を検証し、推移を支承点検や測量記録と併せて確認します。桁や橋脚の絶対変位も必要な場合は、独立した測量基準によって全体の背景情報を確保します。
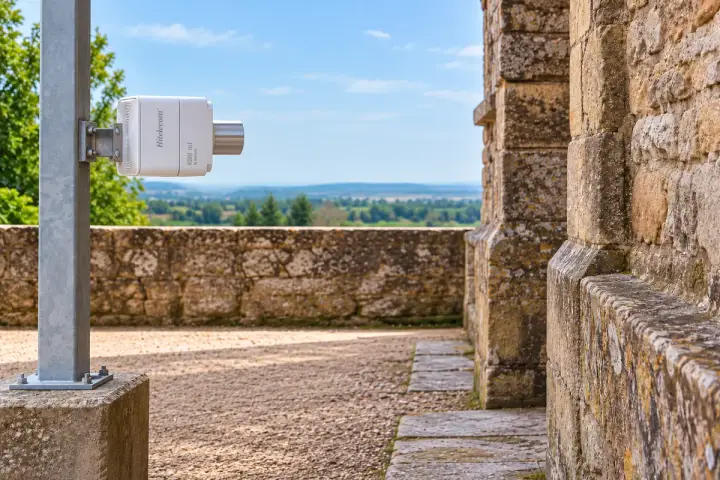
近くに独立して設けた基準点から、文化財保護上承認された方向に沿って、既存の広い壁面を測定します。取付ターゲットが必要な場合は、保護当局が承認した方法で設置し、観測する壁に物理的に結合させます。表面、基準点、軸、初期値を記録し、計画期間全体で反射信号の安定性と設置状態の繰返し性を評価します。距離変化を、選定した壁点についての検討に、文化財保護の測量・点検記録と併せて活用します。アクセスと障害物のない測定経路を維持し、基準点確認と観測タイミングをプロジェクトの保護・技術チームで合意します。
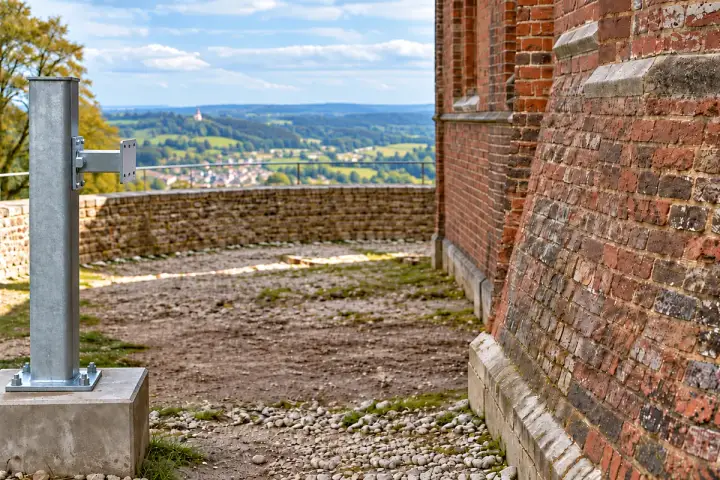
独立して測量した基準点から、アクセス可能な広い塔壁面、または選定した塔部材に取り付けた承認済みターゲットを観測します。観測方向と初期値を設定し、文化財保護の技術者がその軸方向の変化を解釈できるようにします。実際の組積面や取付ターゲットで反射信号を試験し、想定される天候・温度条件全体で基準点の安定性と設置状態の繰返し性を確認します。歴史的な構造を尊重し、保護された短い経路と許可された取付方法をプロジェクトで選定します。合意した監視期間に、局所的な観測値を塔全体の測量・点検計画と併せて確認します。
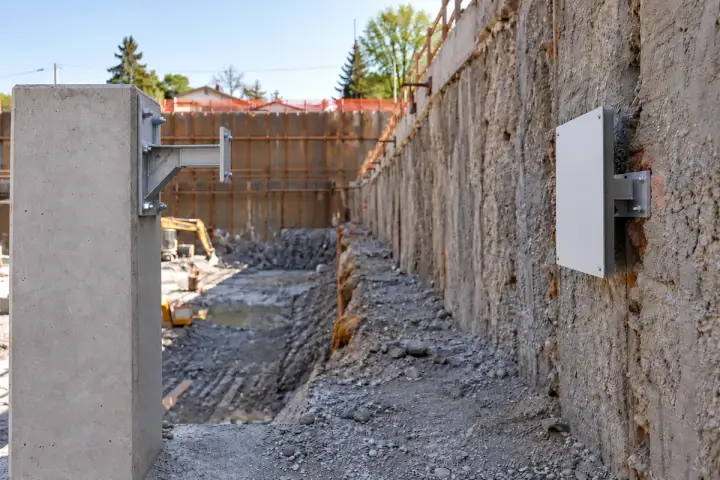
選定した工事中の擁壁区画に取り付けた、広い承認済みターゲットを測定します。評価対象の掘削変位区域の外側にある測量済み基礎上に基準点を設け、初期距離と観測軸を記録します。施工技術者は局所的な距離変化を、掘削段階、地盤条件、測量記録と比較できます。構成と送信設定を選ぶ前に、ターゲット反射信号、基準点の安定性、現場繰返し性を評価します。設備、貯蔵材料、仮設工事から測定経路を保護し、承認済み現場監視計画が対象とする工期全体で基準点確認とアクセスを確保します。
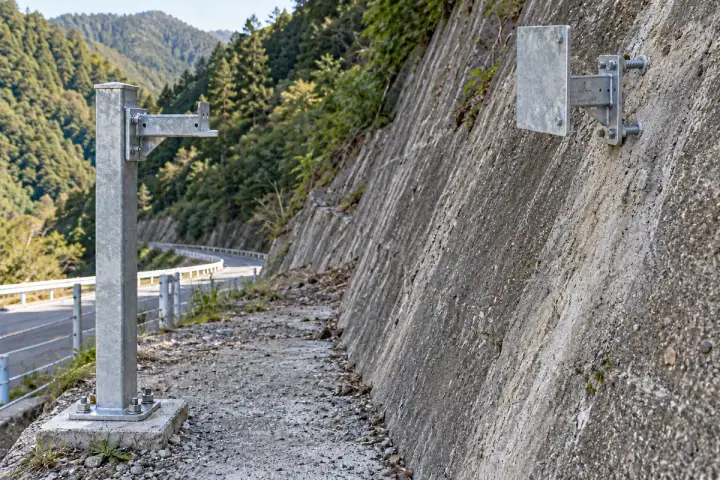
選定した斜面、ダム、堤体の観測点に結合した、承認済みのターゲットを中心にプロジェクトを設計します。構成とタイミングを選ぶ前に、基準点、軸、設置状態での繰返し性を検証します。局所的な記録は地盤やダムの測量結果と併せて確認し、継手の観測では相対的な幾何関係を明確にします。
造成斜面の承認された点に確実に結合した、広いターゲットを測定します。評価対象の移動区間の外側にある測量済み安定基礎上に基準点を設け、プロジェクトの観測方向に沿った短く明確な経路を確保します。距離変化を初期値と比較し、降雨、現場活動、地盤観測と併せて確認します。技術試験で、ターゲット結合、反射信号の安定性、目的の変化量に必要な繰返し性を確認します。その点と軸に適した構成と送信設定を選定し、全体の監視計画を斜面評価の背景情報にします。
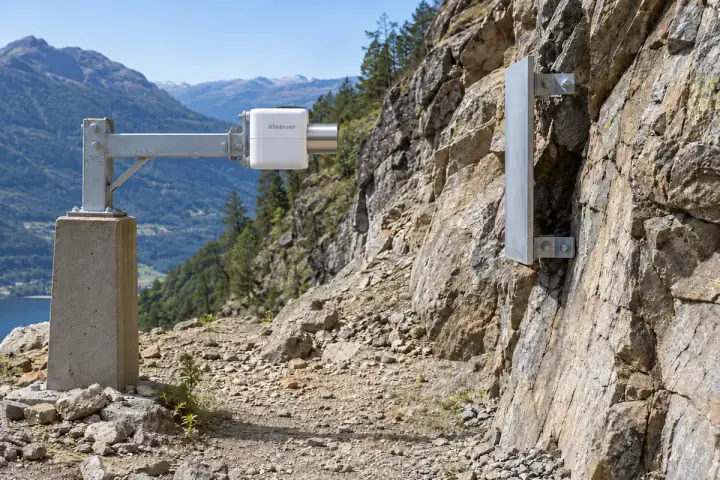
評価対象の変位区域の外側に独立して設けた基準点から、選定した健全な岩盤点に固定した広い承認済みターゲットを観測します。初期値、ターゲット結合、観測軸を記録し、合意した監視期間に局所的な距離変化を比較します。地盤技術者がその点の役割を定め、記録を降雨、点検、監視範囲全体の測量と併せて確認します。想定される天候条件で反射信号と設置状態の繰返し性を試験し、植生や現場設備が経路に入らないようにします。この選定点のプロジェクトに必要な測定範囲、対象変位、送信間隔に基づいて構成を選定します。
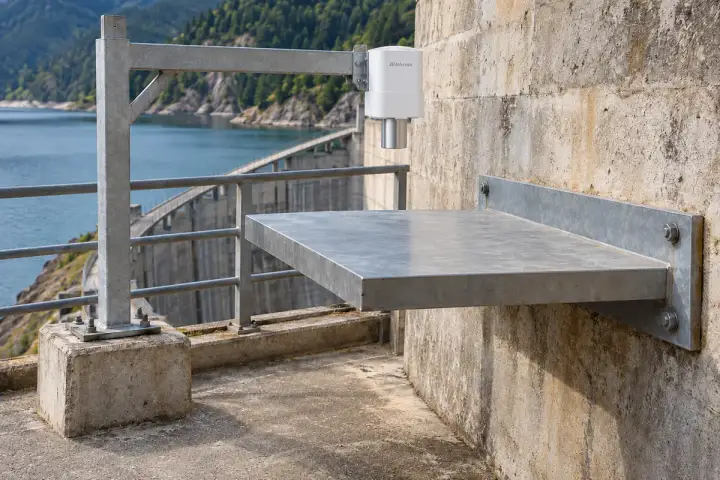
別途測量した基準点から、アクセス可能なコンクリートダムのアバットメント部材に取り付けた広いターゲットを測定します。選定点の変化を解釈する前に、初期鉛直距離を設定し、基準点の安定性を検証します。ダム技術者は、受け入れた監視計画に基づいて、観測値を貯水池水位、温度、点検、測量記録と併せて確認できます。プロジェクト試験で、想定条件全体のターゲット反射信号と設置状態の繰返し性を確認します。測定経路を保護し、ターゲット取付、軸の幾何条件、基準点確認を記録します。プロジェクトで必要な変位と監視期間に合わせて、構成と観測間隔を選定します。
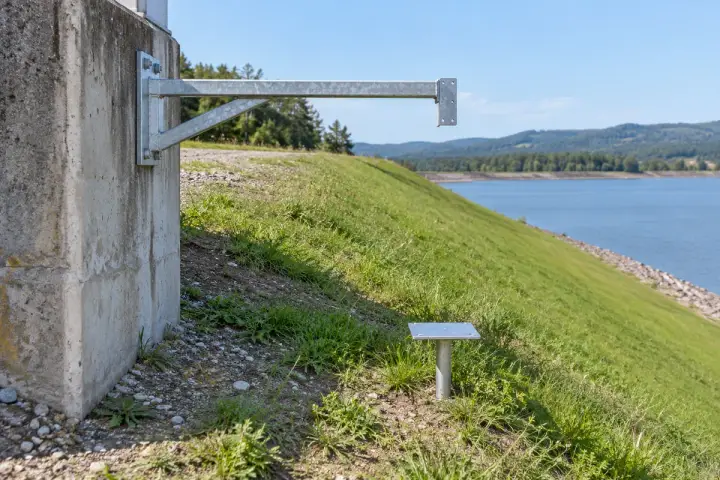
堤体監視区域内の指定測量点に取り付けた、広いターゲットを測定します。評価対象の変位区域の外側に独立した観測基準を設け、受け入れた初期値と局所的な高さ変化を比較する前に、鉛直幾何条件を検証します。合意した期間中に、ターゲット記録を地盤測量、降雨、現場活動と併せて確認します。技術者が、選定測量点と観測対象地盤との結合方法、基準点の安定性、設置状態の繰返し性を確認します。その点に必要な変位検出感度、アクセス条件、現場受入基準に基づいて構成と送信を選定します。
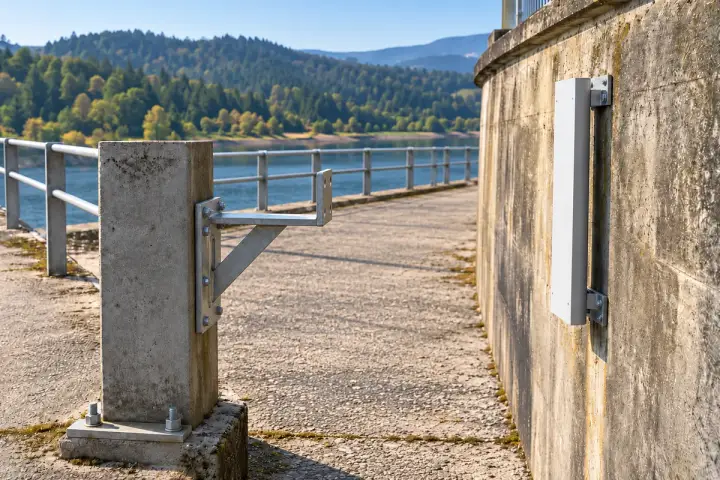
独立して測量した陸側基準点から、選定した貯水池擁壁区画に取り付けた広い承認済みターゲットを観測します。初期距離と観測方向を記録し、壁の技術監視計画の中で局所的な変化を検討できるようにします。現場に応じて、記録を貯水池水位、天候、荷重、点検と比較します。構成を選ぶ前に、基準点の安定性、ターゲット反射信号、必要な設置状態の繰返し性を検証します。短い測定経路に植生、車両、仮設工事が入らないようにし、選定壁点の予定観測期間全体で基準点確認へのアクセスを維持します。
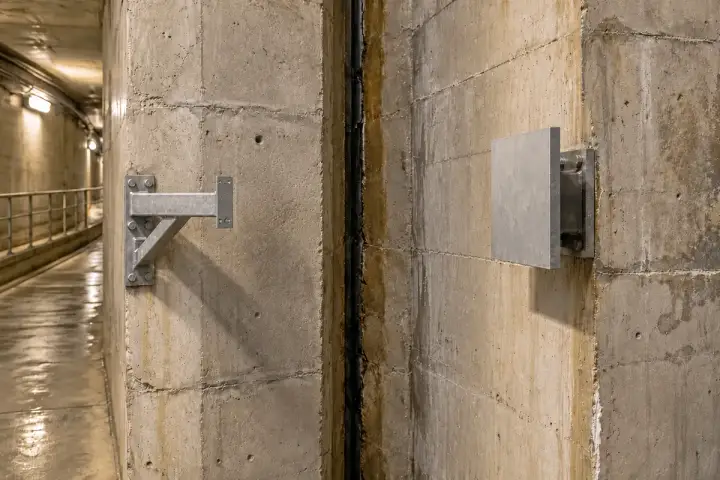
対向する区画上の取付点から、一方のダム監査廊区画に取り付けた広い承認済みターゲットを測定します。両取付部、初期間隔、観測軸を記録し、その箇所の相対的な継手の開きとして測定値を表します。変化を貯水池水位、温度、点検、ダムの監視記録と併せて確認します。プロジェクト試験で、想定変位と監査廊の条件全体のターゲット反射信号、離隔、設置状態の繰返し性を検証します。指定した区画間観測に適した構成を選び、技術評価でいずれかの区画の絶対変位も必要な場合は、独立して測量した基準点を含めます。
シリーズと構成
H シリーズの製品形状、測定範囲、ワイヤレス接続は、プロジェクトに合わせて選定します。H200、H300、H500 は公表されているシリーズ識別名であり、以下では H310-MW012 のモデル別参考仕様を示しています。最終構成を選ぶ前に、測定経路をお知らせください。
地域に合ったセルラー通信構成と SIM サービスを選定します。取付位置での電波状況、送信設定、プラットフォーム接続を確認します。
4G について相談 ↗設置する国の NB-IoT サービス、周波数帯、通信事業者の対応を確認します。納入する端末に対して、ネットワークと更新の要件を調整します。
NB-IoT について相談 ↗選定した LoRa 受信機またはゲートウェイ、現場の通信範囲、プラットフォームへの経路を計画します。プロジェクトで使用する無線プロトコルとペイロードを確認します。
LoRa について相談 ↗| 参考モデル | H310-MW012 |
|---|---|
| 測定範囲 | 0.3–12 m |
| 公表精度 | ±1 mm · 25°C の Hitelecom 試験室条件 |
| 測定値の分解能 | 1 mm |
| ビーム角 | <20° · 公表モデル参考仕様 |
| 筐体保護等級 | IP68 |
| バッテリー容量 | 19,000 mAh · 公表構成 |
| バッテリー寿命の設計参考値 | 4時間ごとの送信で 10 年超。寿命は構成と運用条件によって異なります |
| 動作温度 | −30°C ~ +75°C |
| 保管温度 | −40°C ~ +85°C |
| 動作湿度 | 5–95% RH · 結露なきこと |
| シリーズのワイヤレス通信オプション | 4G / NB-IoT / LoRa · 構成に応じて選定 |
| 現場での設定 / 更新 | NFC / 遠隔 OTA · 納入構成を確認 |
| セルラー通信のプラットフォームプロトコル | MQTT · 連携に使用するエンドポイント、認証、ペイロードを合意 |
| 取付方法 | 取付ラグ、ポールクランプ、長穴付き取付部 · 設置条件に応じて選定 |
用途に基づくカスタマイズ
まず、表面やターゲットを定めます。測定範囲、測定経路、機器形状、取付方法をまとめて検討し、電源、通信、プラットフォーム連携を調整します。
必要な最短距離と最長距離、ターゲットの材質、観測する表面の変化。
プロジェクトに適した筐体形状、取付方法、見通し、アクセス。
測定スケジュール、送信要件、運用条件、保守目標。
製品の識別情報、プラットフォームのペイロード、プロジェクト文書をお客様のチームと合意。
表面または物体、材質、向き、距離範囲、チームが観測する必要のある変化。
取付基準、容器や現場の幾何条件、環境条件、実用的なアクセス。
測定、送信、ワイヤレスサービス、レベル計算、プラットフォームのデータ項目、アラート手順。
通信とシステム連携
距離測定値と換算したレベルの送信先を選びます。セルラー通信構成では合意した MQTT 接続を利用でき、LoRa 構成では選定した無線受信機またはゲートウェイとプラットフォーム連携を使用します。
各測定値をタンク、サイロ、ターゲット、現場に関連付けます。接続した監視画面で、距離、合意したレベル換算、推移、設定済みアラートを確認します。
レーダー測定値をお客様の運用画面に取り込みます。セルラー通信の MQTT エンドポイントまたは選定した LoRa 連携、認証、ペイロード、レベルや在庫の計算について合意します。
既知のターゲット距離に対してサンプルメッセージを確認します。基準、単位、タイムスタンプ、レベル計算を確認した後、現場の担当チームと通知経路を試験します。
プラットフォーム連携について相談 ↗レーダー距離センサーは、反射した電波を利用して、測定基準位置からターゲット表面までの距離を測定します。Hitelecom H シリーズは、遠隔監視のために測定値を送信します。基準と設置条件を合意することで、距離データを水位、タンクの液位、粉粒体の堆積高さ、ターゲット位置の変化の把握に活用できます。
ターゲットの最短位置と最長位置を基に、必要な測定範囲を定めます。H310-MW012 の公表参考仕様は、測定範囲 0.3–12 m、25°C の Hitelecom 試験室条件下での精度 ±1 mm、測定値の分解能 1 mm です。ターゲットの材質と設置時の幾何条件をお知らせいただければ、他の測定範囲のご要望も含め、Hitelecom が適切な構成を検討します。
表面の上方に固定して鉛直方向に測定するセンサーでは、設定した基準高さから表面までの測定距離を引いてレベルを算出します。体積の算出には、容器の形状や校正済みのタンク換算表を使用します。粉粒体では、取付位置と表面形状も重要です。局所的な堆積高さの測定値を、合意した容器と材料の情報に基づいて解釈することで、在庫計画に活用できます。
レーダーは、液面のほか、穀物、ペレット、骨材などの粉粒体に使用されています。選定は、材料、表面状態、容器形状、アクセス可能な取付位置によって異なります。測定対象、充填方法、想定環境を Hitelecom にお知らせいただければ、タンク、サイロ、ホッパー、開水面の現場に適した構成を検討します。
下水や排水の点検槽の上方に固定したレーダーは、露出した水面を観測します。水位の推移を降雨、ポンプ運転、下流条件と比較することで、保守チームが点検箇所を選ぶ際に役立ちます。槽が乾燥している、または排水されて堆積物表面が露出している場合は、ターゲットの反射信号を確認したうえで、既知の槽基準面に対する局所的な堆積高さを評価できます。
必要なのが水位、露出した堆積物の高さ、水中の汚泥界面のいずれかを指定してください。水中の界面は別の測定課題であり、適切な測定器が必要です。水面までの距離だけでは、管内閉塞の量や位置を特定できません。
独立した安定基準点から、指定したターゲットを観測できます。現在の間隔と初期値との差は、測定軸方向の相対変化です。沈下として解釈する場合は、鉛直方向の測定配置または検証済みの測量幾何条件を確立し、基準点を定期的に確認します。
識別する必要がある変化量と監視間隔を指定し、ターゲットの大きさ、軸合わせ、環境の影響、現場での繰返し性をプロジェクトの技術者と検討してください。これらは選定検討のための提案例です。H310-MW012 の公表試験室距離精度はモデルの参考値であり、現場で検証された沈下測定性能の仕様ではありません。
継手や支承の間隔では、取付側の部材と対向するターゲットによって相対的な開きを定義します。絶対変位も必要なプロジェクトでは、独立した測量情報が必要です。
レーダーは電磁波を、超音波測定は音波を使用します。超音波測定に使われる音速は気温によって変化しますが、レーダーは音速に依存しません。空気条件、粉じん、蒸気、表面状態の変化に対する応答も異なります。どちらにも適切な測定経路と設置が必要です。測定対象、必要な測定範囲、取付スペース、現場条件を基に選定してください。泡、結露、付着物がある場合は、その詳細も用途検討に含めてください。
目的の表面やターゲットまで障害物のない測定経路を確保できる、剛性のある取付位置を使用します。レベル監視では、容器形状、充填流、内部構造物に合わせて取付位置を計画し、動作時の全距離範囲を選定構成の測定範囲内に収めます。測定基準を設定し、試運転時には代表的なレベルで測定値を確認します。
H シリーズは、構成に応じて LoRa の H200、4G LTE の H300、NB-IoT の H500 を提供します。現場の通信範囲と送信先プラットフォームに合わせてネットワークを選び、測定、定期送信、アラートの要件を定めます。現在の H シリーズのデータシートでは、4時間ごとの送信を条件に 10 年超という寿命の参考値が示されており、19,000 mAh のバッテリーは H300 の参考構成です。実際の寿命は、搭載バッテリー、測定動作、送信回数、ネットワーク条件、温度によって異なります。
用途、ターゲットの材質、最小測定距離と最大測定距離、取付位置、概算数量をお送りください。現場写真や容器図面は、測定経路を定める際に役立ちます。周囲とプロセスの条件、必要な測定間隔と送信間隔、ワイヤレス通信範囲、プラットフォームの要件、監視したいレベルや距離の事象もお知らせください。
お客様のプロジェクトについてご相談ください
何を、どこで測定する必要があるかをお知らせください。ターゲット、測定範囲、取付方法、ワイヤレス接続、プラットフォームを、お客様のプロジェクトに合わせて検討します。
sales@hitelecom.cn ↗容器やターゲット、利用可能な取付位置、最短距離と最長距離をお示しください。更新要件と送信先プラットフォームもお知らせください。